Connect with us

Local

UPAEP innova en procesos industriales con robótica colaborativa

Published

on

La UPAEP, en colaboración con la Benemérita Universidad Autónoma de Puebla (BUAP) y financiada por el Consejo Nacional de Ciencia y Tecnología (CONAHCYT), ha implementado un innovador proyecto de robótica colaborativa para optimizar procesos poliméricos en laboratorios.

Este avance representa un paso significativo hacia la automatización segura en entornos donde la robótica debe interactuar con personas. Francisco Domingo Calvo López, profesor del Decanato de Ingenierías, e Isaí Josué Ríos Rosas, estudiante de la Facultad de Mecatrónica, Biónica y Aeroespacial de la UPAEP, compartieron los detalles de esta iniciativa que ya ha presentado avances tangibles y promisorios.

“El proyecto de robótica colaborativa es un esfuerzo de frontera aprobado por CONAHCYT. Busca aplicar tecnología de avanzada para manipular procesos químicos poliméricos, manteniendo un entorno seguro para los operarios humanos”, explicó Calvo López en el reciente evento de presentación. Este robot, de última generación, es capaz de detectar y evitar colisiones, lo que permite su uso en espacios de trabajo compartidos entre humanos y maquinaria sin comprometer la seguridad.

Este atributo, detalló Isaí Josué Ríos, lo diferencia de los robots industriales tradicionales y lo convierte en una herramienta altamente adaptable y confiable en laboratorios de química y polímeros.

Una de las metas iniciales del proyecto, explicó Ríos Rosas, fue la programación de rutinas específicas para que el robot detectara y manipulara material de laboratorio, como probetas, cápsulas y contenedores de sustancias. Mediante visión artificial, el robot puede identificar estos elementos y ubicarlos en posiciones determinadas para realizar tareas químicas complejas. Este primer paso asegura que el equipo esté correctamente calibrado para evitar colisiones y optimizar la manipulación de objetos pequeños, lo cual es fundamental en un laboratorio químico.

«Uno de los mayores desafíos en esta fase ha sido lograr una calibración precisa, ya que una desviación de solo 1 a 3 milímetros puede afectar la detección y manipulación del material. Esto, sin duda, fue un reto que demandó días de programación y pruebas», añadió Josué Ríos, quien ha liderado la parte de programación y calibración del robot.

El trabajo sobre el robot colaborativo ha alcanzado una repercusión internacional: recientemente se presentó en el Congreso Iberoamericano de Ingeniería Mecánica en Concepción, Chile. En esta primera fase, los investigadores expusieron los avances en calibración y reconocimiento de objetos, aspectos críticos en la implementación de sistemas robóticos en entornos químicos, especialmente en el manejo de materiales de alta precisión, como matraces y pipetas.

Calvo López reveló que actualmente están en proceso de llevar el proyecto a una segunda fase, en la que se busca que el robot realice experimentos completos de polímeros.

«El objetivo final es que el robot tenga la capacidad de ejecutar experimentos de manera autónoma, manteniendo una alta repetibilidad sin intervención constante de personal», indicó el profesor. Este avance permitiría un monitoreo y control más estandarizado de los procesos químicos, contribuyendo a la eficiencia en laboratorios de investigación y desarrollo.

Aunque la fase inicial de este proyecto no ha incorporado inteligencia artificial (IA) en sus procesos, el equipo ha recurrido a un sistema de visión artificial basado en patrones para identificar objetos en el área de trabajo. Josué Ríos explicó que la implementación de IA es una posibilidad futura, aunque, por el momento, el sistema se basa en un software específico para robótica que permite trabajar de manera segura y eficaz.

Isaí Josué Ríos, destacó su entusiasmo por la robótica y su interés en ampliar los conocimientos adquiridos durante el desarrollo de este proyecto. Actualmente, Ríos Rosas también trabaja en prototipos propios, como un robot de seis patas y un proyecto de detección de fugas, demostrando su dedicación a la investigación y la innovación en el campo de la mecatrónica.

Con una clara visión a futuro, el equipo de la UPAEP aspira a continuar mejorando las capacidades del robot colaborativo y explorar nuevas áreas de investigación que permitan llevar esta tecnología a niveles más avanzados.

Este esfuerzo colaborativo entre instituciones mexicanas destaca la capacidad del país para innovar en robótica y desarrollar tecnología de vanguardia aplicada a entornos industriales y académicos.

Local

Detienen a Enrique Romero Razo, Juez que Intentó Liberar a Feminicida en Puebla

Published

on

By

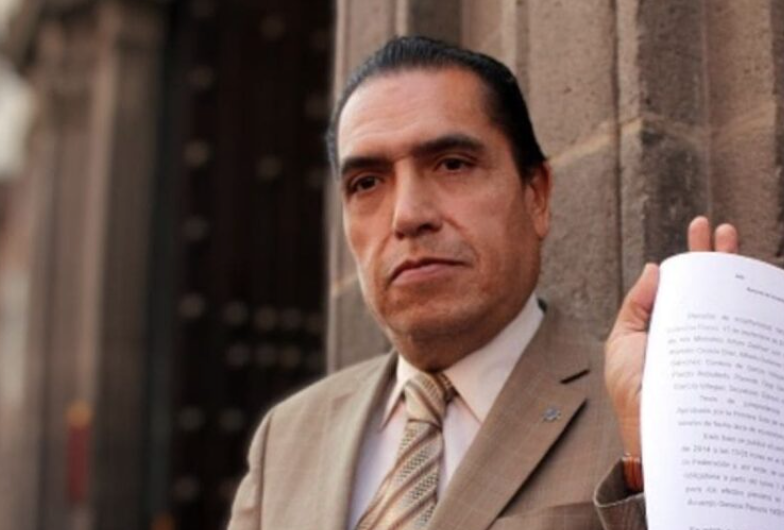
Agentes ministeriales adscritos a la Fiscalía General del Estado de Puebla concretaron la detención del juez civil y penal Enrique Romero Razo tras un operativo de cateo ejecutado en su domicilio particular. El funcionario judicial quedó bajo custodia ministerial para responder por su presunta participación en los delitos contra la administración de justicia y evasión de reos.

Los antecedentes del caso se remontan al mes de mayo del presente año, cuando el impartidor de justicia intentó modificar las medidas cautelares para favorecer la liberación de Manuel Forcelledo Nader, quien se encuentra compurgando una sentencia firme por el feminicidio de Karla López Albert cometido en el año dos mil catorce. La intervención oportuna del Consejo de la Judicatura frenó en aquel momento la excarcelación del sentenciado.

La aprehensión del juzgador se llevó a cabo a pesar de que recientemente una instancia federal había emitido una resolución ordenando su restitución formal en el juzgado con sede en San Pedro Cholula. Con una trayectoria superior a las tres décadas en el ámbito judicial, Romero Razo había enfrentado suspensiones y procesos previos relacionados con controversias en diversos distritos de la entidad poblana.

Las autoridades ministeriales continuarán integrando las carpetas de investigación correspondientes para definir la situación jurídica del detenido conforme a los plazos legales establecidos. El caso ha generado reacciones en el sector legal de la entidad debido a las implicaciones institucionales que conlleva la presunta protección a sentenciados por delitos graves.

Continue Reading

Local

Clima Adverso Daña 9 Mil Hectáreas de Cultivos en Puebla y Prevén Afectaciones Mayores

Published

on

By

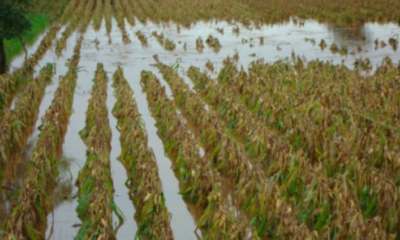
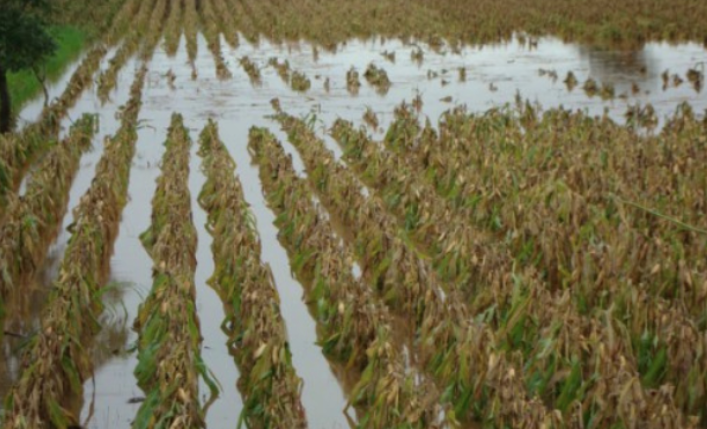
Las condiciones climatológicas adversas registradas en las últimas semanas han provocado daños severos en aproximadamente nueve mil hectáreas de cultivos agrícolas distribuidas en diferentes regiones del territorio poblano. La titular de la Secretaría de Desarrollo Rural, Ana Laura Altamirano, informó que las pérdidas abarcan principalmente granos básicos y productos estacionales afectados por sequías, fuertes vientos y precipitaciones atípicas.

De acuerdo con los reportes técnicos de la dependencia estatal, las zonas que concentran el mayor número de afectaciones corresponden a la región de la Mixteca, la Sierra Norte y la Sierra Nororiental. Las autoridades agrícolas advirtieron que, de continuar las variaciones meteorológicas desfavorables, el acumulado total de superficie siniestrada podría alcanzar hasta las treinta mil hectáreas al cierre del ciclo.

Además de la agricultura tradicional, las intensas lluvias generaron afectaciones directas en el sector acuícola, particularmente en diez granjas productoras de peces ubicadas en la Sierra Norte. El desbordamiento de cuerpos de agua provocó que parte de la producción fuera arrastrada fuera de las instalaciones, generando mermas económicas para los productores locales de la zona.

Ante este panorama, la administración estatal mantiene brigadas de supervisión técnica para cuantificar con precisión los daños materiales y coordinar la entrega de apoyos emergentes. Los programas de atención al campo buscarán mitigar el impacto financiero en las familias rurales que dependen de la cosecha de temporada en las regiones afectadas.

Continue Reading

Local

Encabeza Chedraui Reunión para Garantizar la Seguridad Durante el Torneo de la Amistad

Published

on

By

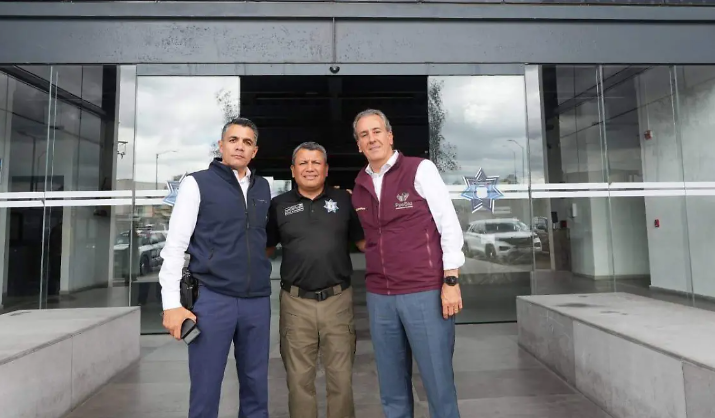
El presidente municipal de Puebla, José Chedraui, lideró una mesa de trabajo interinstitucional con mandos de corporaciones de seguridad estatales y federales para afinar los operativos de vigilancia con motivo del próximo Torneo de la Amistad. La junta estratégica se llevó a cabo en las instalaciones de la Dirección General de Emergencia y Respuesta Inmediata para coordinar las acciones preventivas ante la llegada masiva de visitantes.

Las autoridades prevén la asistencia de más de cuarenta y cinco mil personas, entre deportistas, familiares y espectadores, que participarán en las diversas competencias programadas en disciplinas como tenis, natación y ajedrez. Debido a la magnitud del evento deportivo, el gobierno municipal reforzará la presencia policial en los accesos y recintos sedes.

Durante el encuentro, los representantes de seguridad pública revisaron los protocolos de vialidad, la delimitación de perímetros y los canales de comunicación directa para prevenir cualquier incidente que altere el orden público. Se estableció un mando unificado que operará de manera permanente mientras duren las actividades programadas en la capital poblana.

El ayuntamiento reiteró su compromiso de ofrecer un entorno seguro y ordenado tanto para los habitantes locales como para los turistas nacionales e internacionales que arribarán al municipio. Con estas acciones preventivas, las administraciones buscan garantizar el éxito logístico y la tranquilidad durante el desarrollo de las justas deportivas.

Continue Reading

Tendencia

Copyright © 2021 La Hora